自动驾驶汽车是汽车工业领域的未来发展方向,激光雷达(Light Detection and Ranging, LiDAR)被看作是自动驾驶感知系统中不可或缺的传感器之一,下面,我们来看看激光雷达在防水试验中的试验设计。
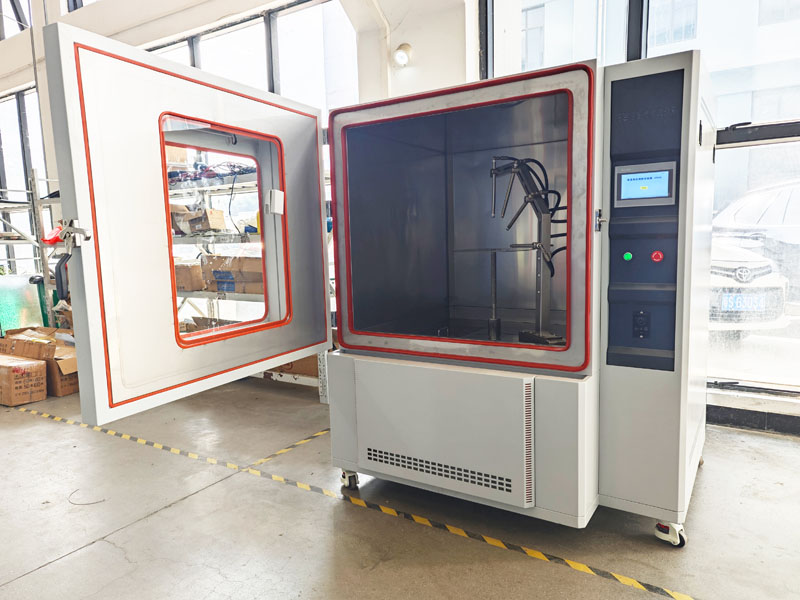
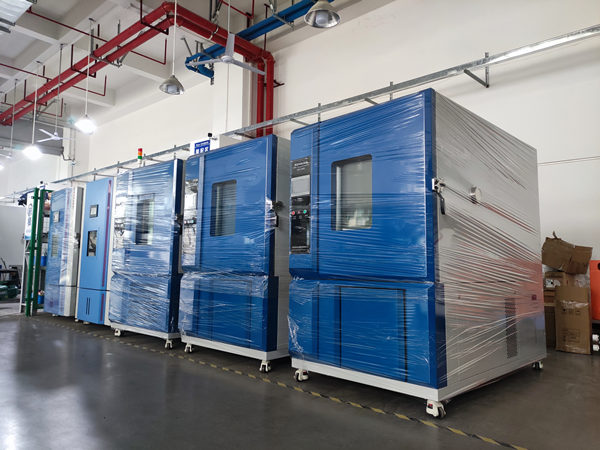
试验设备:环仪仪器 IPX9K强冲水试验机
试验目的:通过试验,识别和量化恶劣天气对激光雷达性能的影响,从而试验分析雷达的性能,提升激光雷达的环境适应性。
试验机模拟系统设计:
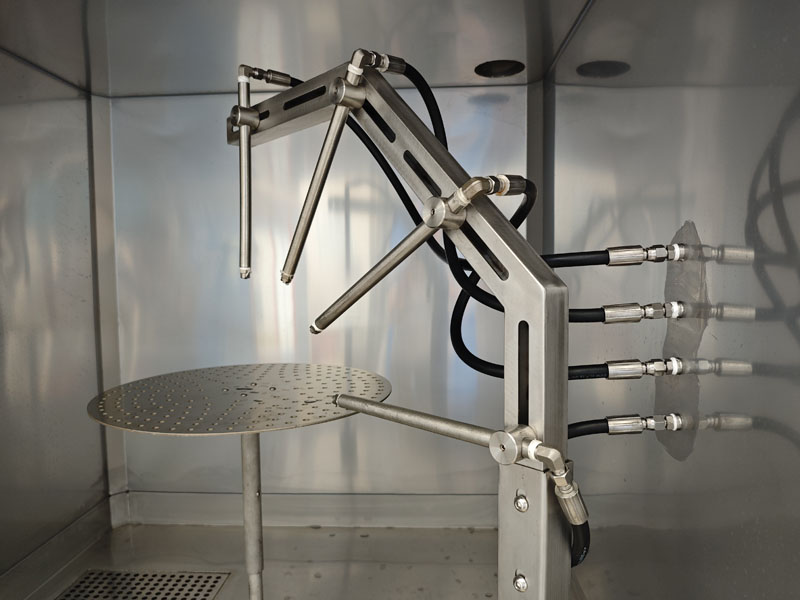
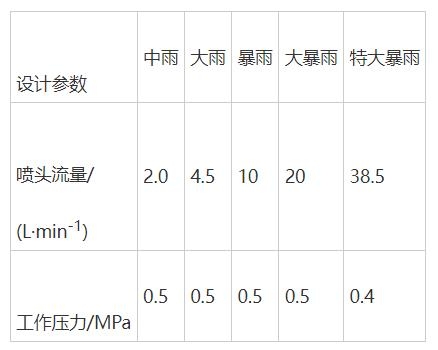
系统根据《降水量等级》(GB/T 28592)中的降雨等级标准(小雨为0.1~1.5mm/h、中雨为1.6~6.9mm/h、大雨为7.0~14.9mm/h、暴雨为15.0~39.9mm/h、大暴雨为40.0~49.9mm/h、特大暴雨为≥50mm/h),调节流量的喷头来控制水量的大小,进而模拟出中雨、大雨、暴雨、大暴雨、特大暴雨5种不同的降雨强度。根据模拟降雨工况要求。
喷头设计流量如下表所示,其中特大暴雨模拟通过暴雨和大暴雨喷头组合实现。
测试过程:
测试过程中,将降雨量分别设置成无雨、中雨、大雨、暴雨,大暴雨、特大暴雨,记录不同降雨量下整个测试过程的三维激光雷达数据及对应的视频数据,每种工况重复进行5次。
然后分析激光雷达平均最大探测距离和平均稳定检测距离,以评估降雨对车载激光雷达性能的影响。
以上就是汽车激光雷达淋雨试验箱对激光雷达的试验设计,如有试验疑问,可以咨询环仪仪器相关技术人员。


 扫码添加微信